Carte & POIs
Carte POI-first avec clustering et couche GPS live
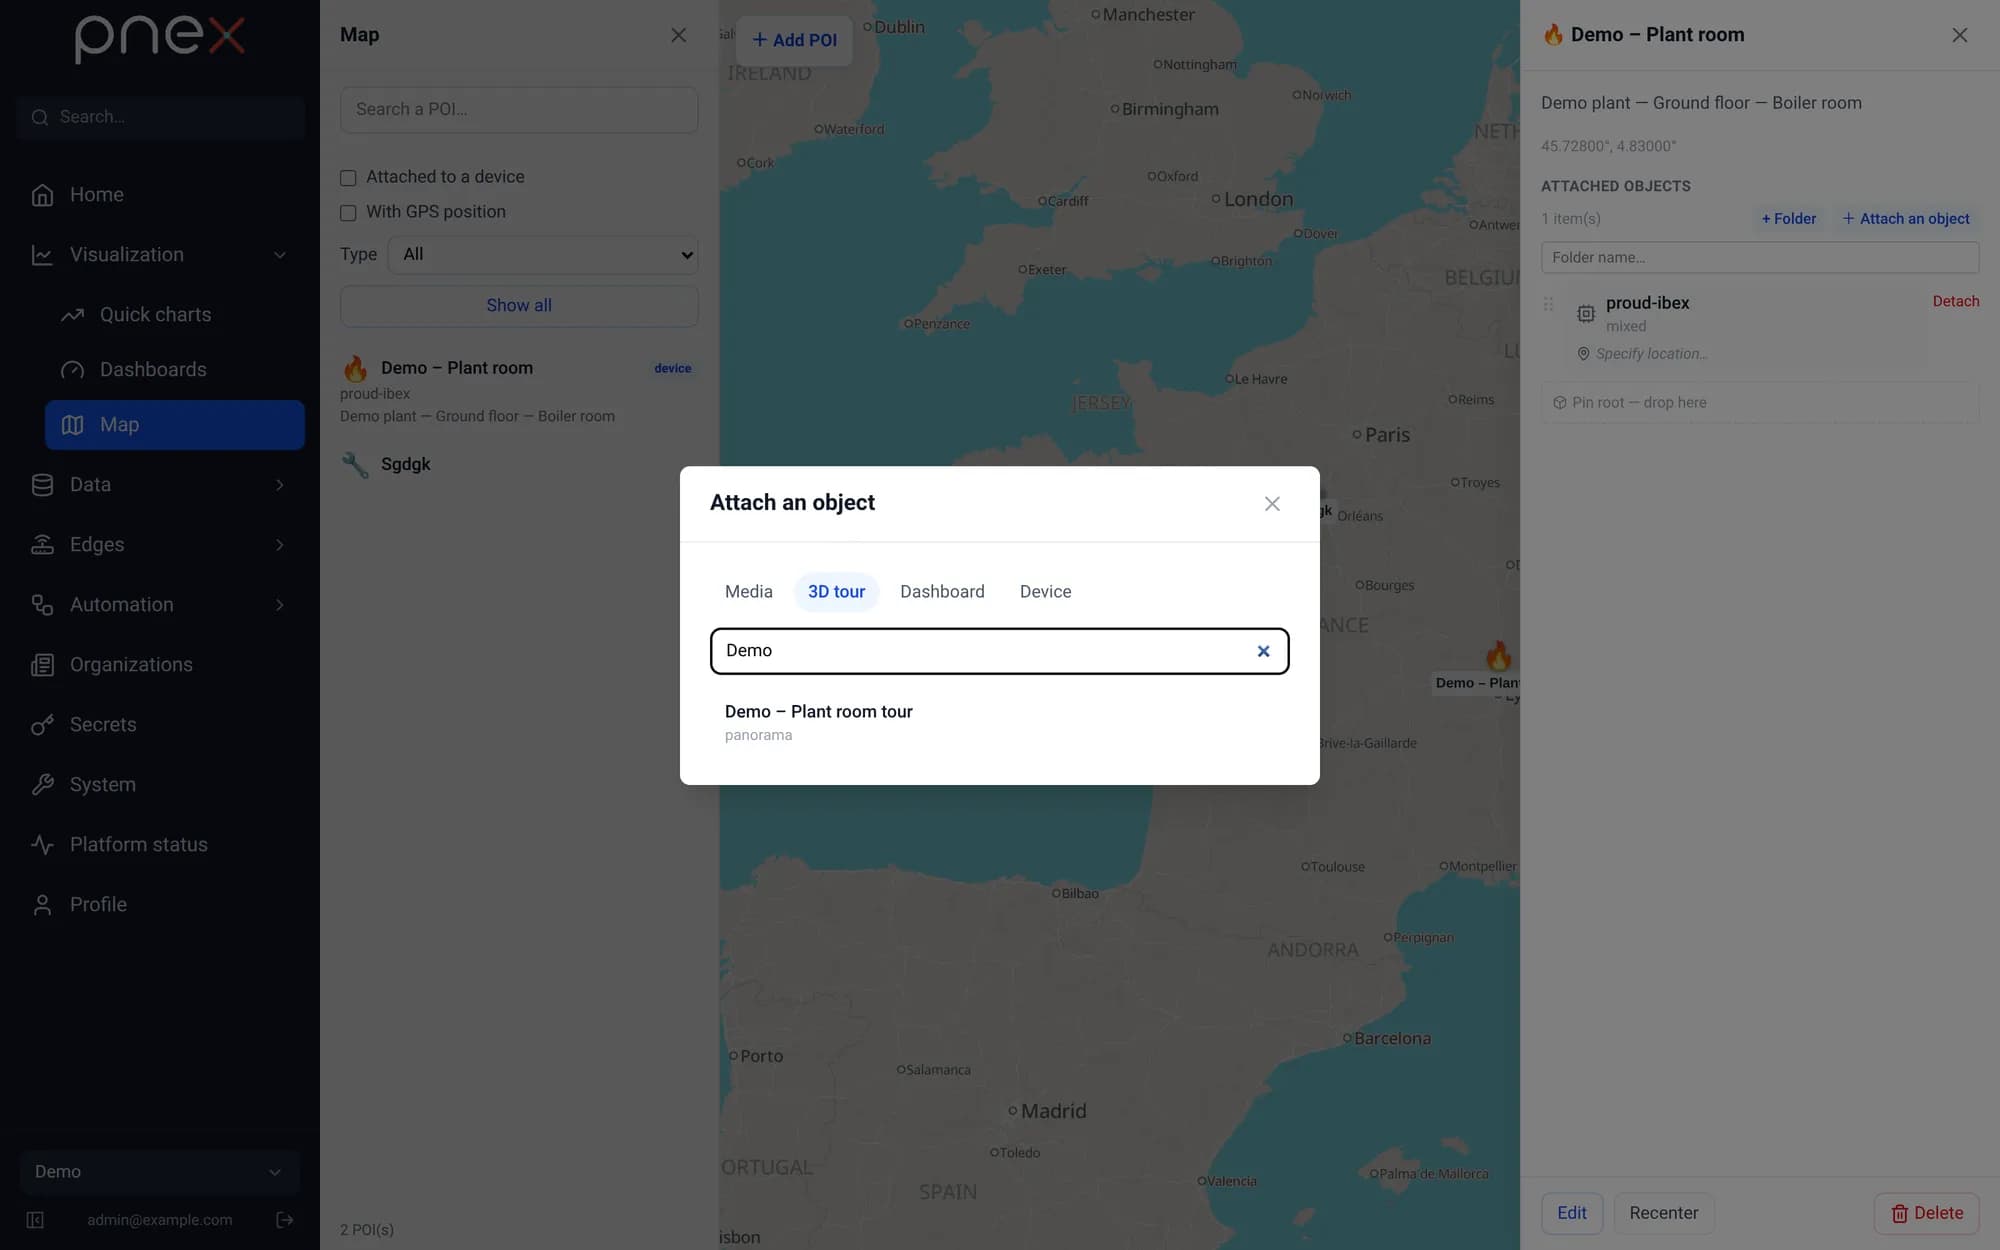
La carte est POI-first : pas de hiérarchie site/bâtiment/étage imposée. Les points d'intérêt portent des pictos emoji, un détail de localisation libre et des attachments — appareils, médias, tours, dashboards s'attachent aux POIs via des arêtes de ressources génériques, et les appareils sont des POIs.
Couches
- Clustering : clusters calculés backend pour les grandes flottes.
- Couche GPS : positions live des appareils GPS (socle geofencing).
- Filtres : appareil, GPS, pictos emoji.
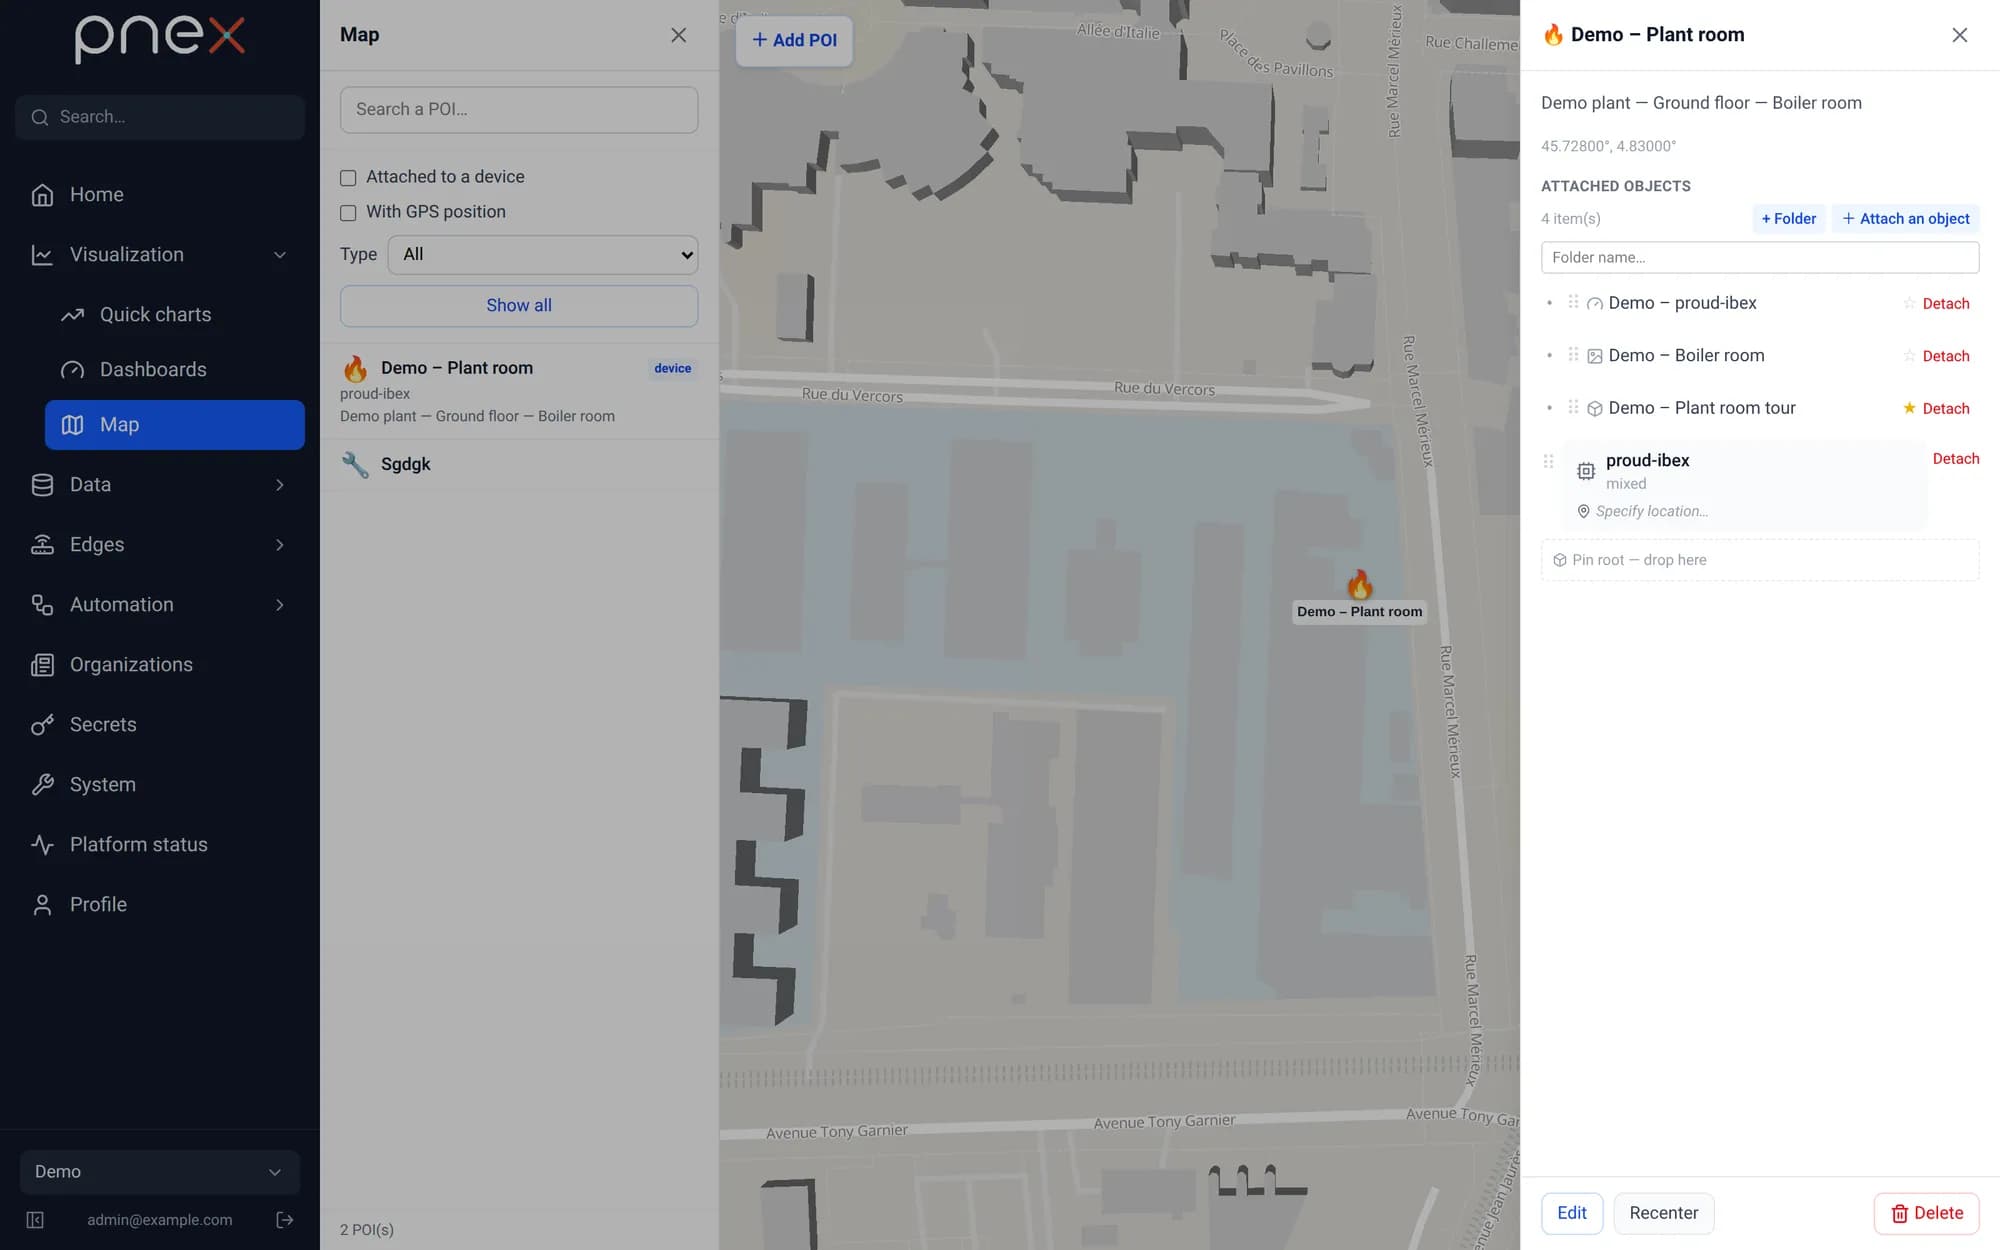
Construite sur MapLibre GL avec tuiles vectorielles (Protomaps), la carte est une page de premier ordre, pas un widget embarqué.